
Come collegare un trasmettitore 4–20 mA a un controller PID
numero Sfoglia:0 Autore:Editor del sito Pubblica Time: 2026-09-22 Origine:motorizzato
L"automazione industriale fa molto affidamento su segnali analogici precisi. Il cablaggio errato di un segnale di processo da 4–20 mA può causare loop morti, controllo del processo irregolare o moduli I/O danneggiati. Questi guasti alla fine portano a costosi tempi di inattività operativa. Gli ingegneri devono capire come interagiscono i componenti per mantenere i sistemi online. Il collegamento di un trasmettitore a un controller PID (proporzionale-integrale-derivativo) richiede la corrispondenza della configurazione di potenza del trasmettitore con le capacità di ingresso analogico del controller. Incontrerai spesso configurazioni a 2, 3 o 4 fili sul campo. Ciascuno richiede un approccio di cablaggio specifico. Abbiamo progettato questa guida per fornire un quadro tecnicamente valido e dettagliato. Imparerai come stabilire, ridimensionare e risolvere i problemi di un ciclo affidabile. Descriviamo inoltre i criteri di valutazione dell"hardware per ingegneri e tecnici. Seguendo questi passaggi si garantisce l"integrità ottimale del segnale nelle reti di controllo industriale.
Punti chiave
Identificare la fonte di alimentazione: il passaggio più critico è determinare se il controller PID, il trasmettitore o un alimentatore esterno forniscono l'eccitazione a 24 V CC.
Configurazioni di cavi abbinati: i sistemi a 2 fili (alimentati tramite loop) sono standard del settore per la loro semplicità, mentre le configurazioni a 4 fili sono necessarie per i dispositivi ad alto assorbimento.
Verifica della scalabilità del circuito: il cablaggio fisico deve essere abbinato a una scalatura software accurata (mappatura di 4 mA al punto zero del processo e 20 mA al valore di fondo scala) all'interno dei parametri PID.
Dare priorità all'isolamento: specificare hardware con ingressi isolati previene i loop di terra, la causa principale della deriva del segnale negli ambienti industriali.
Valutare l"hardware: approvvigionamento e affondamento del circuito di corrente
Ogni sistema di controllo di successo inizia con una valutazione approfondita dell"hardware. Un circuito standard da 4–20 mA richiede tre componenti vitali. Hai bisogno di un"alimentazione stabile. Hai bisogno di un trasmettitore per regolare la corrente. Infine, è necessario un ricevitore per interpretare il segnale. Il controller PID normalmente funge da ricevitore. Comprendere come questi elementi condividono il potere determina l"intera strategia di cablaggio. Dobbiamo classificare i dispositivi come "sourcing" (che forniscono energia) o "sinking" (che ricevono energia).
Funzionalità del controller (il ricevitore)
Innanzitutto, ispeziona il modulo ricevitore. È necessario verificare se il controller della temperatura PID dispone di un alimentatore loop integrato da 24 V CC. Un controller con alimentazione interna funge da dispositivo di approvvigionamento. Invia tensione al sensore. Al contrario, molti controller di base agiscono solo come ricevitori passivi. Assorbono la corrente ma non forniscono la tensione di eccitazione.
Ciò crea un punto decisionale cruciale. Se il tuo controller non ha eccitazione interna, non puoi semplicemente collegare un sensore passivo. È necessario procurarsi un alimentatore esterno su guida DIN. La mancata verifica di questo dettaglio provoca frustranti scenari di "ciclo morto" durante la messa in servizio.
Configurazioni del trasmettitore (il sensore)
I trasmettitori sono disponibili in tre configurazioni principali. È necessario identificare il tipo di sensore prima di spellare qualsiasi cavo.
Trasmettitori a 2 fili (alimentati tramite loop): questo design assorbe energia e trasmette il segnale esattamente sugli stessi due fili. Funziona perfettamente con la maggior parte dei dispositivi a basso consumo. In genere lo vedrai su un trasmettitore di temperatura o un sensore di pressione standard da 4-20 mA.
Trasmettitori a 3 fili: questi dispositivi utilizzano una terra condivisa sia per l'alimentazione che per il ritorno del segnale. Sono meno comuni oggi. Gli ingegneri spesso li evitano perché sono molto soggetti a problemi di caduta di tensione su lunghe distanze.
Trasmettitori a 4 fili (autoalimentati): i dispositivi ad alto assorbimento richiedono questa configurazione. Necessitano di cavi di alimentazione dedicati (ad esempio, 110 V CA o 24 V CC) completamente separati dai due cavi del segnale analogico. I misuratori di portata magnetici e gli analizzatori di gas utilizzano spesso configurazioni a 4 fili.
Tabella comparativa della configurazione hardware
Tipo di configurazione | Posizione della fonte di alimentazione | Conteggio fili | Applicazioni comuni | Vantaggio |
|---|---|---|---|---|
2 fili (alimentato tramite loop) | Fornito dal loop (controller o esterno) | 2 fili | Sensori di temperatura e pressione | Cablaggio semplice, altamente affidabile |
3 fili | Pin di alimentazione dedicato, terra condivisa | 3 fili | Sensori di prossimità legacy | Conveniente per tirature brevi |
4 fili (autoalimentato) | Alimentazione locale indipendente | 4 fili | Misuratori di portata, Azionamenti di motori | Supporta un consumo energetico elevato |
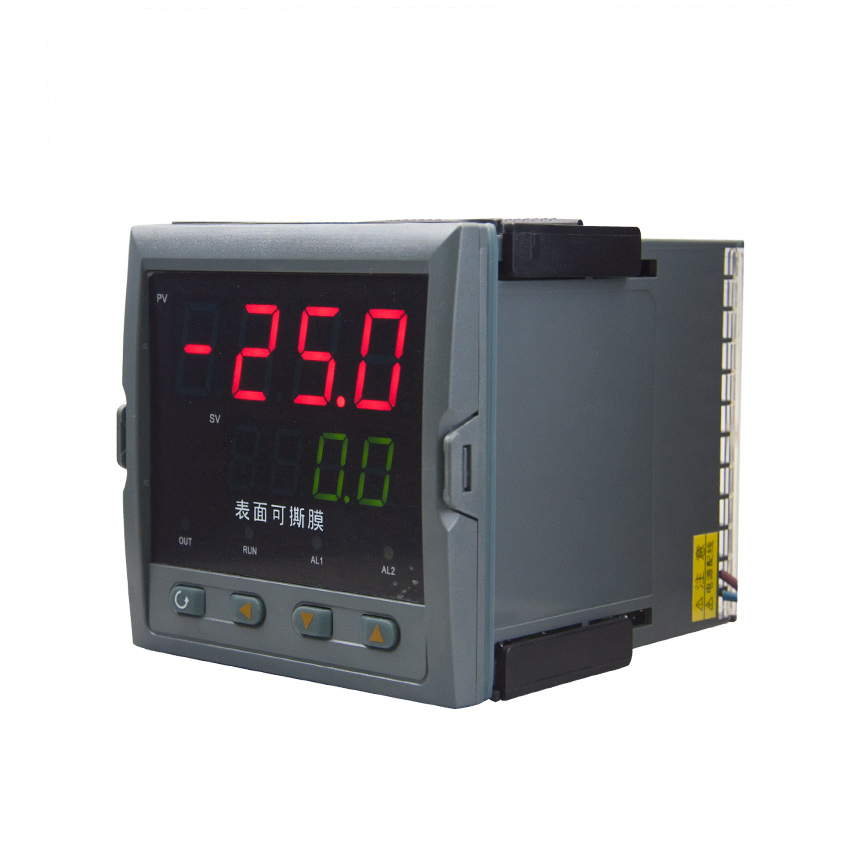
Esecuzione del cablaggio del circuito di corrente da 4-20 mA (passo dopo passo)
La realtà dell’implementazione richiede rigorosi protocolli di sicurezza. Togliere sempre completamente tensione al sistema prima di terminare qualsiasi cavo. I picchi di tensione transitori possono facilmente bruciare il fusibile interno di un controller. Peggio ancora, possono danneggiare permanentemente il convertitore analogico-digitale. La sicurezza garantisce avviamenti affidabili.
Cablaggio di un trasmettitore a 2 fili (alimentato da controller)
Questo scenario presuppone che il controller PID fornisca l"eccitazione a 24 V CC. Rappresenta il metodo di installazione più pulito e comune.
Passaggio 1: individuare il terminale di eccitazione positivo (+) 24 V CC sul PID. Collegare un filo da questo terminale direttamente al terminale positivo (+) del trasmettitore.
Passaggio 2: collegare un filo al terminale negativo (-) del trasmettitore. Instradare questo filo al terminale di ingresso analogico (AI) positivo (+) sul PID.
Passaggio 3: è necessario chiudere il circuito. Ponticellare o ricollegare il terminale di ingresso analogico negativo (-) sul PID al comune/massa dell'alimentazione interna del controller.
Migliore pratica: ricontrolla sempre le designazioni dei terminali nel manuale del produttore. Le abbreviazioni variano notevolmente tra i marchi.
Cablaggio con un alimentatore esterno
Quando il controller non dispone di alimentazione interna, è necessario introdurre un"unità esterna da 24 V CC. Ciò modifica il percorso del cablaggio. È necessario collegare tutti e tre i dispositivi in un circuito in serie rigoroso.
Instradare un filo dall"alimentatore esterno (+) al trasmettitore (+).
Instradare un filo dal trasmettitore (-) all"ingresso analogico PID (+).
Instradare un cavo dall"ingresso analogico PID (-) all"alimentatore esterno (-).
Il rispetto di standard rigorosi per il cablaggio del circuito di corrente da 4-20 mA previene futuri mal di testa. Mantenere il cablaggio a doppino intrecciato schermato per l'intera corsa. Collegare a terra il filo di terra (schermatura) solo a un'estremità. La terminazione dello schermo su entrambe le estremità crea un'antenna con anello di terra. Ciò attira l'interferenza elettromagnetica direttamente nel segnale di processo.
Configurazione e scalatura dei parametri del controller PID
Il cablaggio fisico rappresenta solo metà della battaglia. Il ciclo fisico rimane completamente privo di significato senza il corretto ridimensionamento del software. Il PID deve tradurre la corrente analogica grezza in una variabile di processo (PV) leggibile. Se si salta questa fase, il controller non potrà eseguire calcoli accurati.
Selezione del tipo di ingresso
I controller spesso dispongono di ingressi universali. Possono accettare volt, milliampere o segnali diretti di termocoppia. È necessario assicurarsi che i dip switch fisici del controller siano allineati con le impostazioni del software. Impostare entrambi su "Corrente" (4-20 mA). Non lasciarli mai impostati su "Tensione" (0-10 V) o "Termocoppia." L"alimentazione a 24 V CC attraverso un ingresso configurato per una delicata termocoppia distruggerà immediatamente il modulo.
Scalare l"intervallo (matematica e logica)
Il segnale elettrico viene mappato sulle unità ingegneristiche del mondo reale attraverso due parametri principali.
Scala bassa (4 mA): definisce il valore di processo minimo assoluto. Se il trasduttore di pressione legge da 0 a 100 PSI, assegnare 4 mA pari a 0 PSI. Per un monitor per congelatore, 4 mA potrebbero rappresentare -50°C.
Scala alta (20 mA): corrisponde al valore massimo del processo. Utilizzando gli esempi precedenti, 20 mA equivalgono a 100 PSI o 150°C. Il controller estrapola perfettamente tutti i valori intermedi.
Logica di rottura del sensore: i loop di corrente offrono un enorme vantaggio in termini di sicurezza chiamato 'live zero'. 0 mA indica un guasto fisico, non una lettura zero. Configurare il comportamento del controller per segnali che scendono al di sotto di 3,8 mA. Questa condizione dovrebbe far scattare un allarme immediato. Deve arrestare in modo sicuro l'uscita di controllo per evitare instabilità del processo.
Errore comune: dimenticare di abbinare la scala alta del controller alla gamma calibrata del trasmettitore. Se il sensore raggiunge il limite massimo di 500°C ma il PID prevede 1000°C, ogni lettura mostrerà esattamente la metà della realtà.
Criteri di valutazione dell"hardware: scelta dei componenti giusti
Gli ingegneri devono affrontare costantemente cicli di aggiornamento. Quando si sostituiscono o si aggiornano i componenti del circuito, è necessaria una solida struttura per la fase decisionale. Valuta il nuovo hardware basandosi rigorosamente sull"affidabilità e sulla facilità di integrazione. Non fare affidamento esclusivamente su marchi familiari.
Isolamento galvanico
Valutare sempre se gli ingressi analogici del PID si isolano dall"alimentazione principale e dalle uscite digitali. L"isolamento galvanico funge da firewall invisibile per l"elettricità. Gli input non isolati rimangono altamente vulnerabili. Richiedono costosi isolatori di segnale esterni per funzionare in sicurezza in impianti rumorosi. Spendendo leggermente di più per un controller isolato si risparmiano ore di risoluzione dei problemi in un secondo momento.
Impedenza di ingresso (tensione di carico)
Ogni dispositivo in un circuito in serie resiste leggermente alla corrente. Questa resistenza crea una caduta di tensione. È necessario assicurarsi che la resistenza totale del circuito non superi la capacità di pilotaggio massima del trasmettitore. Calcolare la resistenza totale del filo più il resistore interno PID (solitamente 250 ohm). Un"alimentazione standard da 24 V CC supera senza sforzo circa 600-1000 ohm. Se colleghi più display in daisy-chain, potresti raggiungere questo limite. Superarlo fa sì che il segnale si limiti artificialmente al di sotto di 20 mA.
Fattore di forma e modularità
Valuta le tue future esigenze di espansione. Determinare se il controller supporta le schede I/O plug-and-play. I controller a input fisso funzionano perfettamente per macchine autonome. Tuttavia, le linee di produzione scalabili beneficiano di basi modulari. Puoi inserire una nuova scheda di ingresso analogico in un rack modulare in pochi secondi. Ciò ti impedisce di strappare l"intero cervello della macchina solo per aggiungere un sensore.
Risoluzione dei problemi comuni di implementazione
Anche i design perfetti incontrano la realtà. La diagnostica basata sull"esperienza separa i tecnici medi da quelli eccellenti. È necessario tracciare logicamente un guasto quando il controller PID legge un errore di sistema o una variabile di processo imprecisa. Non indovinare mai. Misura tutto sistematicamente.
L"errore 0mA/anello aperto
Una lettura di 0 mA significa che l"elettricità ha smesso completamente di fluire. È probabile che il controller lampeggi un allarme di "Rottura sensore" o "Loop aperto".
Cause: potresti avere un filo rotto in un condotto. Potresti aver bruciato il fusibile interno del controller. Qualcuno potrebbe aver collegato il circuito con polarità invertita.
La soluzione: prendi il tuo multimetro digitale (DMM). Impostarlo per misurare la corrente CC (mA). Interrompere il circuito su qualsiasi morsettiera. Posiziona le sonde del misuratore in serie con il circuito. Se il misuratore legge 4-20 mA ma il controller legge zero, l'ingresso del controller è morto. Se il misuratore legge 0 mA, controlla prima la tensione di alimentazione. Successivamente, verificare la polarità.
Il trucco del resistore da 250 Ohm
A volte erediti hardware legacy. Molti controller più vecchi accettano solo ingressi di tensione da 1-5 V CC. Mancano di un"impostazione dedicata da 4-20 mA. Non è necessario buttarli via. Puoi utilizzare un semplice resistore di precisione da 250 ohm. Posizionare questo resistore direttamente tra i terminali di ingresso analogico positivo e negativo. La legge di Ohm spiega la magia: Tensione = Corrente x Resistenza (V = I x R). Un segnale da 4 mA (0,004 Amp) moltiplicato per 250 ohm equivale a 1 Volt. Un segnale da 20 mA (0,020 Amp) equivale a 5 Volt. Il controller legge perfettamente il loop di corrente come segnale 1-5VDC.
Deriva del segnale/loop di massa
I circuiti di massa agiscono come fantasmi parassiti nei sistemi industriali. Si verificano quando un circuito trova più percorsi verso terra. Diversi punti di messa a terra si trovano a potenziali di tensione leggermente diversi. Ciò forza la corrente vagante attraverso lo schermo del segnale.
Identificherai i circuiti di terra in base ai loro sintomi. Le letture della temperatura aumenteranno e diminuiranno lentamente senza motivo. Le misurazioni appariranno irregolari o rumorose. La soluzione richiede la verifica della messa a terra a punto singolo. Scollegare il filo schermato dall"estremità del sensore. Lasciarlo collegato solo alla terra del pannello dell"armadio del programmatore. Se i problemi persistono, installare un isolatore di segnale su guida din dedicato. Ciò interrompe fisicamente la continuità elettrica durante il passaggio dei dati magneticamente o otticamente.
Conclusione
Il collegamento di un trasmettitore da 4–20 mA a un controller PID determina la stabilità complessiva del processo automatizzato. Padroneggiare queste configurazioni di cablaggio previene guasti catastrofici del sistema. Proteggi risorse preziose rispettando i limiti di tensione e le barriere di isolamento. Verificare sempre la documentazione dei componenti per le designazioni specifiche dei terminali. Assicurarsi che l'architettura del circuito sia corretta prima di applicare l'alimentazione. Determina se una configurazione a 2 o 4 fili è adatta al tuo carico specifico. Infine, eseguire un test di simulazione di corrente bassa/alta utilizzando un calibratore di circuito. Testare i segnali prima di avviare il controllo del processo in tempo reale garantisce un ambiente di automazione sicuro, accurato e altamente reattivo.
FAQ
D: Posso collegare più controller PID a un singolo trasmettitore da 4-20 mA?
R: Sì, è possibile ottenere questo risultato collegando in serie gli ingressi analogici dei controller. Tuttavia, è necessario calcolare la resistenza totale del circuito. Assicurarsi che l"impedenza di ingresso combinata non superi la capacità di pilotaggio del trasmettitore. Un"eccessiva caduta di tensione corromperà le letture di fascia alta.
D: Cosa succede se collego il circuito da 4-20 mA al contrario (polarità inversa)?
R: La maggior parte dei trasmettitori industriali moderni è dotata di protezione contro l"inversione di polarità integrata. Semplicemente non si accendono. Non apparirà fumo, ma il circuito leggerà esattamente 0 mA sul controller. Riportando i cavi nell"orientamento corretto di solito si ripristina immediatamente il normale funzionamento.
D: Perché utilizzare 4-20 mA invece di 0-10 V per un trasmettitore di temperatura?
R: I loop di corrente rimangono altamente immuni al rumore elettrico ambientale. Non soffrono del degrado del segnale su cavi lunghi, come invece accade con le cadute di tensione. Inoltre, forniscono un "live zero" a 4 mA. Ciò segnala immediatamente un filo rotto o un sensore guasto quando il segnale scende a 0 mA.


